도면을 보고 부품을 만들었는데 조립이 안 된다. 치수는 분명히 공차 범위 안에 들어왔는데 왜 맞지 않는 걸까. 측정을 다시 해보면 아까 합격했던 부품이 불합격이 되고, 불합격이었던 부품이 합격이 되기도 한다. 같은 도면을 보고 만든 부품인데 설계자와 제조자와 검사자가 서로 다르게 이해하고 있다.
제조 현장에서 흔히 겪는 이 혼란들은 하나의 공통된 원인에서 비롯된다. 기준이 명확하지 않다는 것이다. 기하공차(GD&T) 체계에서 이 문제를 해결하기 위해 등장한 개념이 DRF, 즉 데이텀 레퍼런스 프레임(Datum Reference Frame)이다.
DRF를 처음 접하면 "그냥 좌표계 아닌가?"라고 생각한다
DRF는 서로 수직한 세 개의 평면으로 이루어진 공간이다. 두 평면이 교차하는 곳에 축이 생기고, 세 평면이 교차하는 곳에 원점이 생긴다. 구성 요소만 보면 수학 시간에 배운 x·y·z 좌표계와 다를 바가 없어 보인다. 그래서 DRF를 처음 접하는 사람들은 "그냥 좌표계 아닌가?"라고 생각하기 쉽다.
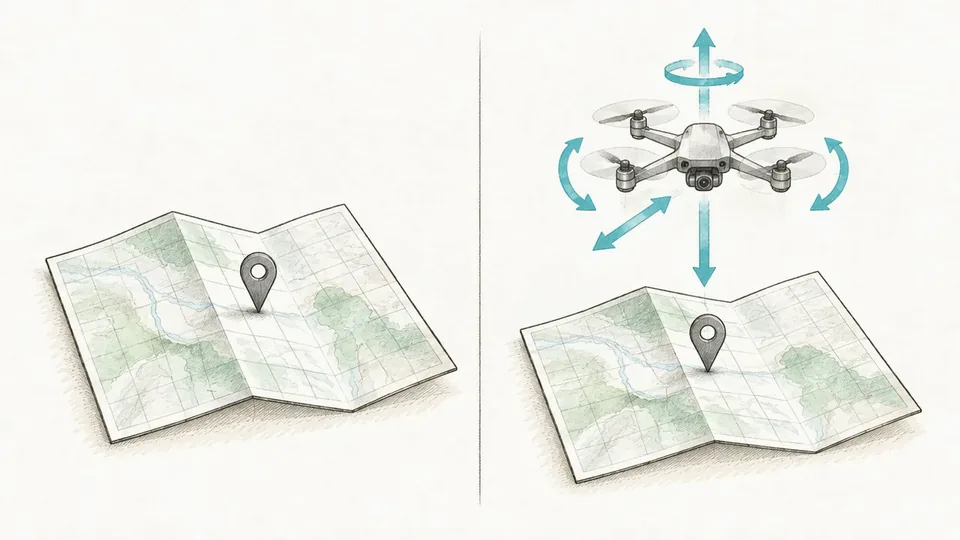
하지만 DRF는 일반 좌표계와 근본적으로 다르다. 일반 좌표계는 공간을 설명하는 수학적 도구다. 어떤 대상이 공간 안의 어디에 어떤 자세로 있는지를 좌표나 함수로 서술한다. 대상을 좌표계 위에 놓으면 그것으로 끝이다. DRF는 거기서 그치지 않는다. DRF 안에는 공차영역이라는 입체가 놓이고, 그 공차영역이 어떤 방향으로 움직일 수 있는지까지 DRF가 정한다. 이 글에서는 먼저 DRF가 하는 일 세 가지를 살펴보고, 이어서 DRF가 일반 좌표계와 구별되는 두 가지 특징을 살펴본다.
DRF가 하는 일은 세 가지다
첫째, DRF는 도면이 단 하나의 의미로 해석될 수 있게 한다.
데이텀 피쳐를 선정하고 참조 순서를 정하면 측정의 출발점과 방향이 완전히 정해진다. 누가 측정하든, 어떤 장비로 측정하든 동일한 파트라면 동일한 결과가 나온다. 오전에 합격한 부품이 오후에 불합격이 되는 일이 없어진다.
둘째, DRF는 실제 조립 상황을 시뮬레이션한다.
부품이 실제로 조립되는 순서를 그대로 데이텀 순서에 반영하면, 검사 조건이 실제 조립 조건과 동일해진다. 검사를 통과한 부품이 실제 조립에서도 제 기능을 한다는 것이 보장된다. DRF는 단순히 측정을 편리하게 하는 도구가 아니다. 설계 의도를 설계에서 제조, 검사까지 왜곡 없이 전달하는 언어다.
셋째, DRF는 피쳐 사이의 관계를 정의한다.
치수공차는 개별 피쳐의 크기를 통제할 수 있지만 피쳐들이 서로 어떤 위치와 자세로 있어야 하는지는 정의하지 못한다. 각각의 피쳐가 치수공차를 만족하더라도 피쳐들 사이의 관계는 통제되지 않기 때문이다. DRF를 공유하는 공차영역들은 동일한 기준 공간 안에서 통제되기 때문에 개별 피쳐의 위치와 자세뿐만 아니라 피쳐들 사이의 관계까지 함께 정의된다.
DRF가 일반 좌표계와 다른 두 가지
DRF가 이 세 가지 일을 할 수 있는 까닭은, 일반 좌표계에는 없는 두 가지 특징 때문이다. 첫째, DRF는 반드시 실제 파트에 의해 생성된다. 둘째, DRF에는 자유도 개념이 포함되어 있다. 이 두 가지가 DRF를 단순한 좌표계와 구별 짓는 핵심이다.
1) 실제 파트가 있어야 생성된다
일반적인 3차원 좌표계는 파트와 무관하게 존재한다. 수학 교과서의 좌표계는 아무것도 없는 공간에 그냥 그려진다. 원점을 어디에 잡을지, 축의 방향을 어디로 할지는 순전히 약속의 문제다. 파트가 있든 없든 좌표계는 먼저 존재하고, 파트는 나중에 그 좌표계 위에 놓인다.
DRF는 반대다. DRF는 파트 없이 먼저 존재할 수 없다. DRF는 실제 파트의 데이텀 피쳐가 있어야 비로소 생성된다. 구체적으로는 실제 파트의 데이텀 피쳐와 데이텀 피쳐 시뮬레이터가 접촉하는 순간 DRF가 만들어진다.
데이텀 피쳐 시뮬레이터란 실제 파트의 불완전한 데이텀 피쳐로부터 완벽한 데이텀을 도출하기 위한 가상의 완벽한 면이다. 실제 측정 환경에서는 정밀 정반이나 정밀 게이지가 이 역할을 한다. 예를 들어 파트의 바닥면이 데이텀 피쳐 A로 지정되어 있다면, 파트를 정반 위에 올려놓는 순간 파트의 바닥면에서 가장 높은 점들이 정반과 접촉한다. 이 접촉을 통해 정반의 완벽한 평면이 데이텀 A를 시뮬레이션하고, 이것이 DRF의 첫 번째 평면이 된다.
여기서 중요한 것은 파트마다 DRF가 다르게 생성된다는 점이다. 동일한 도면으로 만들어진 파트라도 각 파트의 실제 형상은 미세하게 다르다. 바닥면의 요철 패턴이 다르고, 면의 미세한 기울기가 다르다. 따라서 각 파트를 정반 위에 올려놓았을 때 접촉하는 점의 위치가 달라지고, 결과적으로 생성되는 DRF의 위치와 방향이 파트마다 미세하게 달라진다. DRF는 도면에 고정된 것이 아니라 각각의 실제 파트가 자신만의 DRF를 생성하는 것이다.
이것이 DRF와 일반 좌표계의 첫 번째 근본적인 차이다. 일반 좌표계는 파트와 무관하게 독립적으로 존재하지만, DRF는 실제 파트 없이는 존재할 수 없다.
2) 자유도 개념이 포함되어 있다
일반 좌표계는 위치를 표현하는 도구다. 공간상의 어떤 점이 어디에 있는지를 숫자로 나타낼 수 있게 해준다. 하지만 일반 좌표계는 그 공간 안에 있는 대상이 얼마나 움직일 수 있는지, 즉 자유도에 대해서는 아무것도 말해주지 않는다. 좌표계 안에 놓인 대상은 자유도와 무관하게 그냥 특정 위치에 있을 뿐이다.
DRF는 다르다. DRF는 단순히 위치를 표현하는 데 그치지 않고, 그 공간 안에 있는 공차영역이 얼마나 움직일 수 있는지까지 정의한다. 다시 말해 DRF 안에는 자유도 개념이 내포되어 있다.
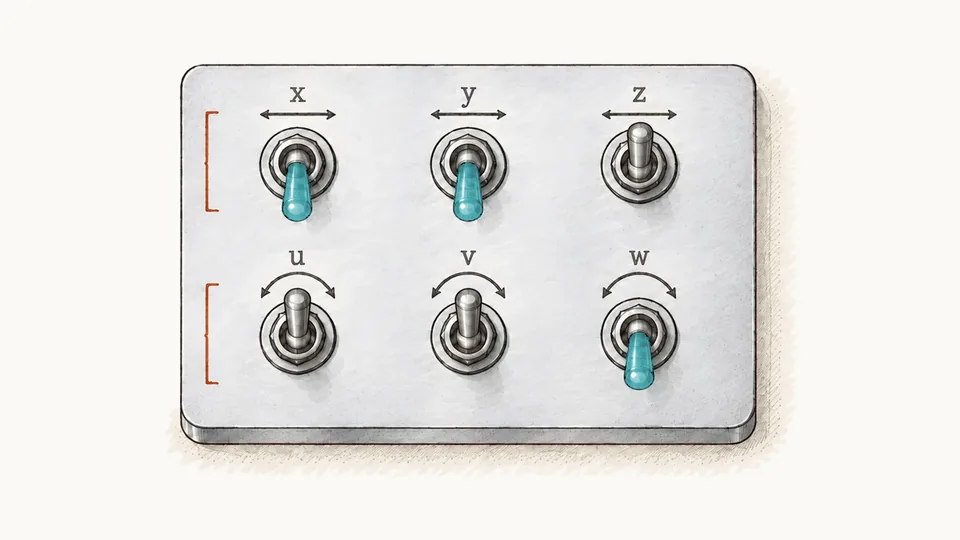
3차원 공간에서 모든 물체는 6자유도를 가진다. 병진자유도 3개(x, y, z 방향 이동)와 회전자유도 3개(u, v, w 방향 회전)다. 데이텀 피쳐를 참조하지 않은 상태에서는 공차영역이 6자유도를 모두 가진다. 공차영역이 어느 방향으로든 자유롭게 움직일 수 있다는 뜻이다.
여기서 데이텀 피쳐를 참조하기 시작하면 자유도가 단계적으로 제한된다. 참조한 데이텀 피쳐의 형상에 따라 제한되는 자유도의 종류와 수가 달라진다. 1차 데이텀으로 평면 서피스를 참조하면 병진자유도 1개와 회전자유도 2개가 제한된다. 1차 데이텀으로 원통면을 참조하면 병진자유도 2개와 회전자유도 2개가 제한된다. 2차·3차 데이텀은 앞선 데이텀이 남겨 둔 자유도만 제한하므로, 같은 형상이라도 몇 번째로 참조되느냐에 따라 제한하는 자유도가 달라진다. 데이텀 피쳐를 추가로 참조할수록 제한되는 자유도가 늘어나고, 결과적으로 공차영역이 움직일 수 있는 방향이 줄어든다.
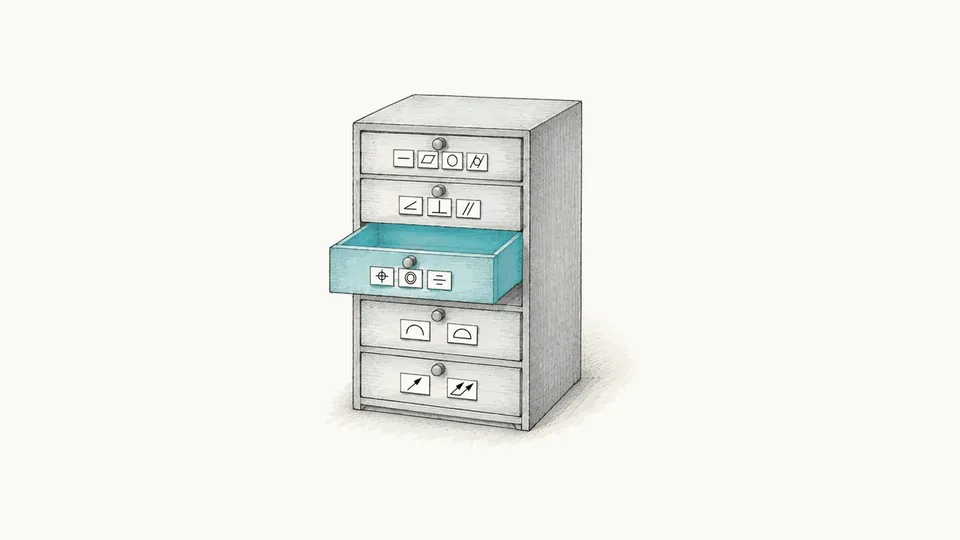
이것이 바로 DRF에 자유도 개념이 포함되어 있다는 의미다. DRF는 공차영역의 위치만 정의하는 것이 아니라, 공차영역이 그 공간 안에서 얼마나 움직일 수 있는지까지 함께 정의한다. FCF의 데이텀 참조 정보가 바로 이 자유도 제한 정보를 담고 있다.
DRF는 이론과 현실을 연결하는 다리다
데이텀 피쳐로 지정된 실제 파트의 표면은 언제나 제작 편차를 가진다. 완벽하게 평평한 면도, 완벽하게 곧은 축도 현실에서는 존재하지 않는다. 그런데 기하공차가 정의하는 공차영역은 이론적으로 완벽한 공간에 놓인다. 이 이론적 세계와 물리적으로 불완전한 현실 세계를 연결하는 것이 DRF의 본질적인 역할이다.
이 연결은 저절로 이루어지지 않는다. 실제 파트의 데이텀 피쳐로부터 이론적으로 완벽한 기준을 끌어내는 과정이 필요하다. 그 과정의 핵심에 TGC(이론적으로 완벽한 경계)가 있다. 불완전한 실제 표면에 이론적으로 완벽한 TGC를 접촉시켜 데이텀을 도출하고, 도출된 데이텀으로 DRF를 구축한다. 이 흐름이 구체적으로 어떻게 작동하는지는 이후 글에서 차례로 다룬다.
마치며
DRF는 단순한 좌표계가 아니다. 도면을 일관되게 해석할 수 있게 하고, 조립 현실을 반영하여 설계 의도를 현장까지 전달하고, 피쳐 사이의 관계를 정의한다. 합격과 불합격의 기준이 명확해지고, 측정 결과를 신뢰할 수 있으며, 검사를 통과한 부품이 실제 조립에서도 제 기능을 한다는 확신을 가질 수 있다. 결과적으로 DRF는 공차 시스템 전체의 신뢰성을 보장하게 된다.
그리고 DRF가 그런 일을 할 수 있는 것은 두 가지 특징 덕분이다. 실제 파트에 의해 생성된다는 특징과 자유도 개념이 포함된다는 특징은 서로 분리된 것이 아니다. 실제 파트의 데이텀 피쳐가 DRF를 생성하는 동시에, 그 데이텀 피쳐가 공차영역의 자유도를 제한한다. 즉, 실제 파트가 DRF를 만들고, 그 DRF가 공차영역의 움직임을 결정한다. 이 과정을 통해 설계자가 도면에 담은 기능적 의도가 실제 파트의 측정과 평가로 이어진다.
기하공차를 처음 배우는 사람이라면 DRF가 어렵고 복잡하게 느껴질 수 있다. 하지만 결국 DRF가 하는 일은 단순하다. 이론적으로 완벽한 설계 세계와 물리적으로 불완전한 현실 세계를 연결하는 것이다. 일반 좌표계는 공간을 설명하는 수학적 도구에 불과하지만, DRF는 실제 파트의 기능적 요구사항을 담고, 실제 파트에 의해 생성되며, 공차영역의 자유도까지 정의하는 살아있는 기준 시스템이다. 이것이 DRF가 단순한 좌표계를 넘어서는 이유다.
댓글 0
아직 댓글이 없습니다. 첫 댓글을 남겨보세요.
로그인 후 댓글을 남길 수 있어요
로그인