부품 하나를 손에 들고 생각해보자. 이 부품에는 홀도 있고, 평면 서피스도 있고, 보스도 있다. 이 피쳐들은 각각 3차원 상에서 어딘가에 존재한다. 그런데 "어딘가"라는 말은 너무 막연하다. 설계자가 의도한 위치가 있고, 제조 과정에서 필연적으로 발생하는 편차가 있다. 그 편차를 어디까지 허용할 것인지 — 이것이 기하공차의 핵심 질문이다.
이 질문에 답하려면 먼저 기준이 있어야 한다. 편차를 측정하려면 어디서부터 측정하는지를 먼저 정해야 하기 때문이다. 그 기준을 체계적으로 정의하는 것이 바로 DRF(Datum Reference Frame, 데이텀 기준 프레임)이다.
DRF는 단순히 "기준점"이 아니다. 3차원 공간에서 피쳐의 위치와 자세를 완전히 정의할 수 있는 좌표계 프레임 워크다. 부품을 구성하는 모든 피쳐는 이 DRF를 기반으로 자신의 위치와 자세를 설정한다.
DRF 없이는 공차도 없다. 공차란 이상적인 목표 상태에서 얼마나 벗어나도 되는지를 나타내는 값이다. 그런데 "얼마나 벗어났는지"를 측정하려면 반드시 기준이 있어야 한다. 기준이 없다면 편차를 설명할 수 없고, 편차를 설명할 수 없다면 공차도 의미를 잃는다. 예를 들어 홀 하나의 위치공차를 정의할 때, 그 홀이 어디서부터 얼마만큼 떨어진 곳에 있어야 하는지를 말하려면 반드시 그 "어디서부터"를 설명할 수 있는 기준이 있어야 하고, 그 기준은 DRF를 통해 체계적으로 설명된다. DRF가 없으면 그 홀이 목표 위치에 있는지 없는지 판단할 잣대 자체가 존재하지 않는다.
DRF는 어떻게 구축되는가
DRF를 구축하기 위해서는 데이텀 피쳐(Datum Feature)가 필요하다. 데이텀 피쳐란 기준으로 사용되는 부품의 실제 피쳐다. 평면일 수도 있고, 원통면일 수도 있다. 도면에 데이텀 피쳐 심볼을 사용하여 데이텀 피쳐임을 명시한다. 알파벳 대문자를 사각형 박스에 넣어 표기하는 그 기호가 바로 그것이다.
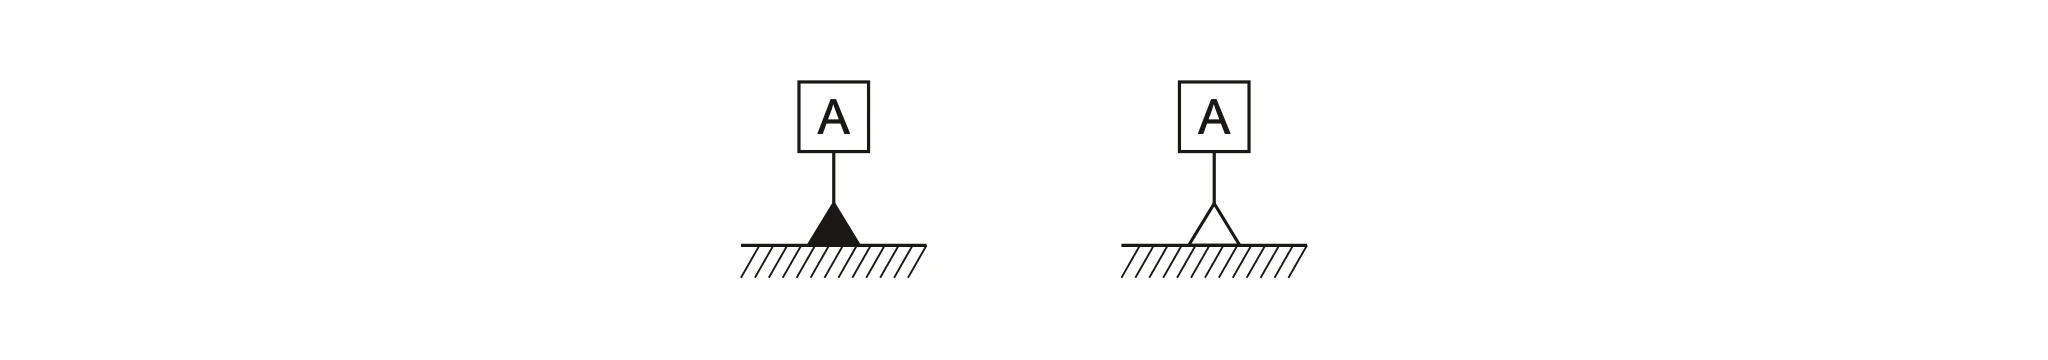
데이텀 피쳐로 정의된 피쳐들이 모여 DRF를 구축하고, 이 DRF를 기준으로 다른 피쳐들의 기하공차가 정의된다. 기하공차는 FCF(Feature Control Frame, 피쳐 컨트롤 프레임)를 사용하여 정의된다. FCF는 기하공차 종류, 공차영역, 참조하는 데이텀 피쳐를 하나의 프레임 안에 담아 표현한다.
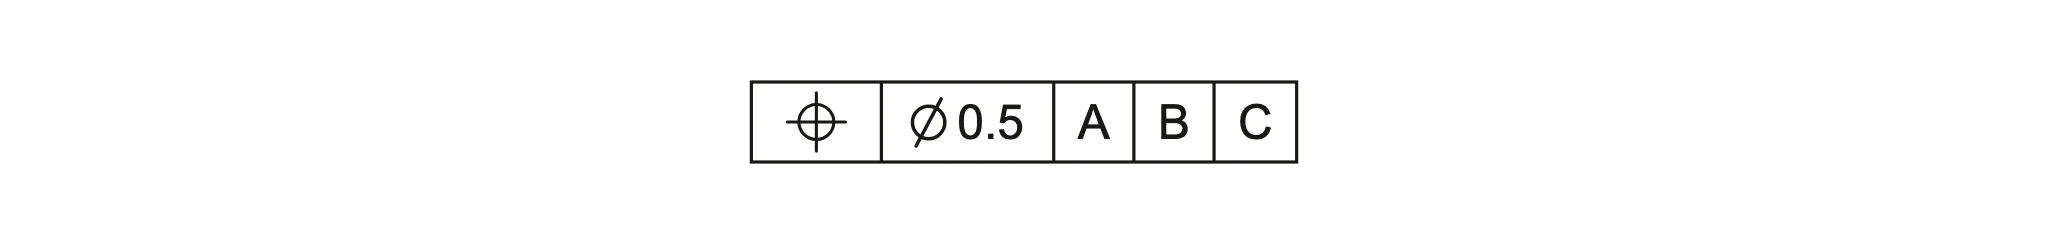
예를 들어 어떤 홀의 위치공차를 정의할 때, FCF 안에 데이텀 피쳐 A, B, C를 차례로 기입한다. 이는 "실제로 제작된 홀의 위치는 참조한 데이텀 피쳐에 의해 구축된 DRF 공간에서 측정하며, 공차영역의 크기는 ⌀0.5이다"라는 의미를 담고 있다. 기호 하나하나에 명확한 의미가 있고, 그 의미는 제조 현장과 검사 현장에서 동일하게 해석되어야 한다.
6자유도를 통제하지 않으면 공차가 무한대가 된다
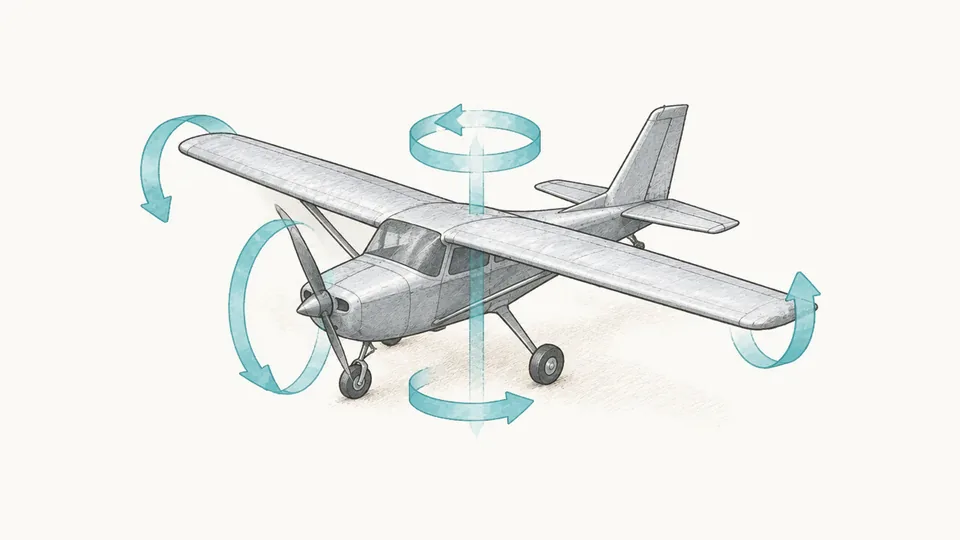
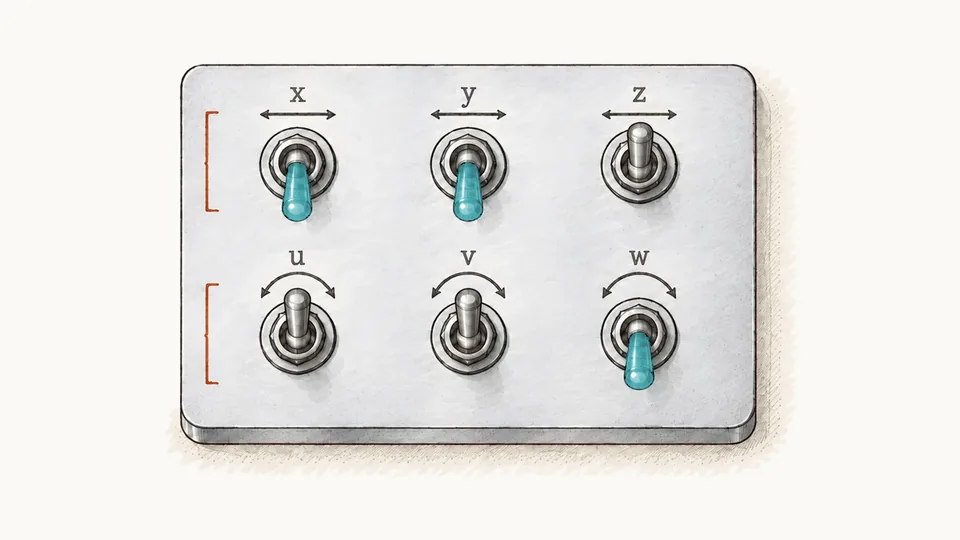
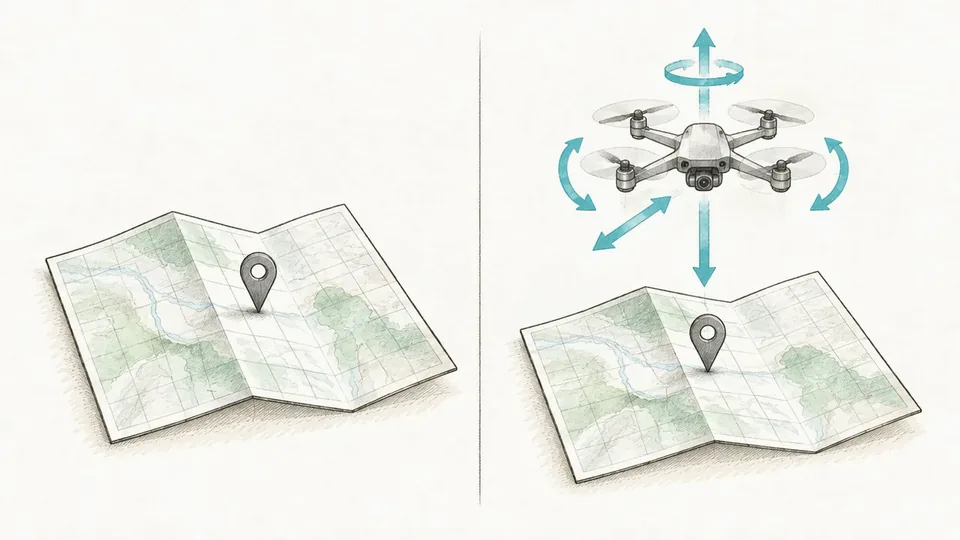
3차원 공간에서 부품은 6자유도를 가진다. 3개의 축을 따라 이동할 수 있고, 3개의 축을 중심으로 회전할 수 있다. DRF는 이 자유도들을 하나씩 제한해 나가면서 구축된다.
자유도가 제한된다는 것은 무슨 의미인가? 그 방향으로의 이동이나 회전이 기준에 의해 고정된다는 뜻이다. 예를 들어 평면 서피스를 1차 데이텀 피쳐로 설정하면, 그 평면 서피스의 법선 방향 이동(z)과 두 개의 회전(u,v)이 제한된다. 이 세 자유도는 이제 DRF 안에서 의미있는 기준을 갖는다. 다시 말해, 비로소 이 방향들에 대한 공차를 정의할 수 있게 된다.
반대로, 제한되지 않은 자유도는 그 방향으로 공차를 정의하지 않은 것과 같다. 위의 예에서 1차 데이텀 피쳐 하나만으로는 평면 위에서의 이동(x,y)와 법선 방향 회전(w)이 여전히 자유롭다. 이 상태에서 홀의 위치를 측정하려하면, 구속되지 않은 방향으로는 아무리 크게 벗어나도 합격인지 불합격인지 판단할 수 없다. 이는 공차가 무한대로 허용되는 것과 같다.
여기서 중요한 구분이 있다. 자유도를 제한하는 것과 자유도를 통제하는 것은 다르다. 제한은 그 방향을 완전히 고정하는 것을 말하고, 통제는 그 자유도를 어떻게 다룰지 설계자가 의도적으로 결정하는 것을 말한다. 어떤 자유도는 제한할 필요가 없을 수 있다. 기능적으로 그 방향의 편차가 문제되지 않는다면, 의도적으로 열어두는 것도 하나의 통제 결정이다. 중요한 것은 그 결정이 무의식적으로 누락된 것이 아니라 설계자의 판단에 의한 것이어야 한다는 점이다.
이러한 이유로 데이텀 피쳐를 하나도 참조하지 않을 수도 있고, 2차, 3차로 추가로 참조할 수도 있다. 2차, 3차 데이텀 피쳐를 추가로 참조하면 이들에 의해 자유도가 추가로 제한된다. 이처럼 6자유도는 필요한 만큼 제한되는 것이지 반드시 6자유도가 모두 제한되는 것은 아니다. 중요한 것은 6개의 자유도 각각에 대해 "제한한다" 또는 "의도적으로 제한하지 않는다/열어둔다"는 판단이 명확히 이루어져야 한다는 것이다. 그 판단이 완료되었을 때 비로소 자유도가 적절하게 통제되었다고 말할 수 있다.
결국 자유도를 통제한다는 것은 모든 방향을 고정한다는 것이 아니다. "이 방향은 공차를 정의한다", "이 방향은 공차를 정의하지 않는다"는 결정을 6자유도 각각에 대해 내리는 것이다. 통제되지 않은 자유도-즉 의도없이 방치된 자유도-만이 문제다. 그 방향으로는 공차가 무한대 허용되고, 설꼐자의 의도는 도면 어디에도 남지 않는다.
여기서 치수공차와의 결정적인 차이가 드러난다. 치수공차는 두 점 사이의 거리, 즉 한 방향의 선형적인 편차만 정의한다. 예를 들어 "50±0.1"이라는 치수공차는 그 방향으로의 편차만 통제할 뿐, 나머지 방향에 대해서는 그 어떤 설명도 하지 않고, 할 수 없다. 반면 DRF를 기반으로 한 기하공차는 6개의 자유도에 대해 공차를 정의할 수 있다. 즉 병진 3방향과 회전 3방향 모두에 대해 허용 범위를 선언할 수 있다는 것이다. 치수공차는 1개 방향의 공차 정보만을 전달할 수 있는 반면, 기하공차는 6개 방향의 공차 정보를 전달할 수 있다.
모든 피쳐에 공차를 정의해야 하는 이유
여기서 많은 설계자들이 묻는다. "중요하지 않은 피쳐에 공차를 줘야 하느냐? 굳이 정의해야 하나?"
답은 '그렇다'이다. 정의해야 한다. 자유도가 제한된 방향에서도, 그 공차를 얼마나 정하느냐는 여전히 설계자의 몫이다.
공차를 정의하지 않는 것과 느슨한 공차를 정의하는 것은 전혀 다른 이야기다. 공차를 정의하지 않으면 그 피쳐에 대한 요구사항이 존재하지 않는 것이다. 자유도가 제한되지 않은 방향과 마찬가지로, 허용 범위가 무한대로 열려 있는 셈이다. 반면 느슨한 공차를 명시적으로 정의하면 "이 피쳐는 기능적으로 크게 중요하지 않으며, 이 범위 내에서는 어떤 편차도 허용한다"는 설계 의도를 명확히 전달하는 것이다.
생각해보자. 어떤 피쳐의 허용 편차가 6라고 하자. 이것이 너무 큰가? 어떤 피쳐는 6도 허용할 수 없고, 어떤 피쳐는 10도 충분히 허용된다. 1은 괜찮은가? 0.6는 어떤가? 이러한 질문에 대한 답은 부품의 기능과 용도에 달려 있다. 그리고 그 답을 도면에서 공차로 소통한다.
중요한 피쳐라면 엄격한 공차를 설정하여 "이 피쳐는 정밀하게 제조되어야 한다"고 말하면 된다. 중요하지 않은 피쳐라면 넉넉한 공차를 설정하여 "이 피쳐는 어느 정도 편차가 있어도 기능에 영향이 없다"고 말하면 된다. 중요도와 무관하게, 공차는 반드시 정의되어야 한다. 그래야 제조자와 검사자가 그 피쳐를 어떻게 다루어야 하는지 알 수 있다.
공차가 없는 피쳐는 설계자가 그 피쳐에 대해 생각하지 않았고, 고려하지 않았고, 방치했음을 나타낸다. 그 어떤 의미도 부여하지 않은 것이 된다. 설계자가 부여하지 않은 의미를 제조 현장에서 찾을 수는 없는 일이다. 이는 제조 현장에 혼란을 주고, 불량을 판정할 기준을 없애며, 결국 품질 문제로 이어진다.
공차는 숫자가 아니라 언어다
DRF를 구축한다는 것은 6자유도 각각을 적절하게 통제해 나가는 과정이다. 모든 자유도를 제한해야 하는 것은 아니다. 제한이 필요한 자유도는 고정하고, 기능상 열어두어도 되는 자유도는 의도적으로 열어두면 된다. 문제는 의도 없이 방치된 자유도다. 통제되지 않은 자유도는 그 방향으로 공차를 정의하지 않은 것이고, 이는 무한대의 편차를 허용하는 것과 같다는 점을 이해해야 한다.
그리고 모든 피쳐 — 기능적으로 중요한 피쳐든 그렇지 않은 피쳐든 — 에 공차를 정의하는 것은 설계자가 그 피쳐에 대한 책임 있는 판단을 내렸다는 선언이다. 공차 값의 크고 작음은 중요하지 않다. 중요한 것은 그 값이 명확히 존재한다는 것이다.
결국 공차는 단순한 숫자가 아니다. 설계자가 제조자에게, 검사자에게, 그리고 부품을 사용하는 모든 이에게 전달하는 언어다. 그 언어를 정확하게 구사할 때, 부품은 의도한 대로 만들어지고 기능한다.
댓글 0
아직 댓글이 없습니다. 첫 댓글을 남겨보세요.
로그인 후 댓글을 남길 수 있어요
로그인